
Типы энкодеров: инкрементальные и абсолютные — как выбрать энкодер для промышленного оборудования
2026-11-21
Энкодер — один из самых критичных датчиков в промышленном оборудовании: от его точности напрямую зависят позиционирование осей станка, синхронизация приводов и повторяемость цикла. При этом ошибка в выборе типа энкодера оборачивается либо переплатой, либо нестабильной работой машины: лишние десятки тысяч рублей за абсолютный датчик там, где хватило бы инкрементального, — или аварийная остановка оси, которая после каждого включения ждёт неправильного поиска нуля. В этом материале разберём основные типы энкодеров — инкрементальные и абсолютные, оптические и магнитные — и дадим рабочий чек-лист для подбора.
Что такое энкодер и как он работает
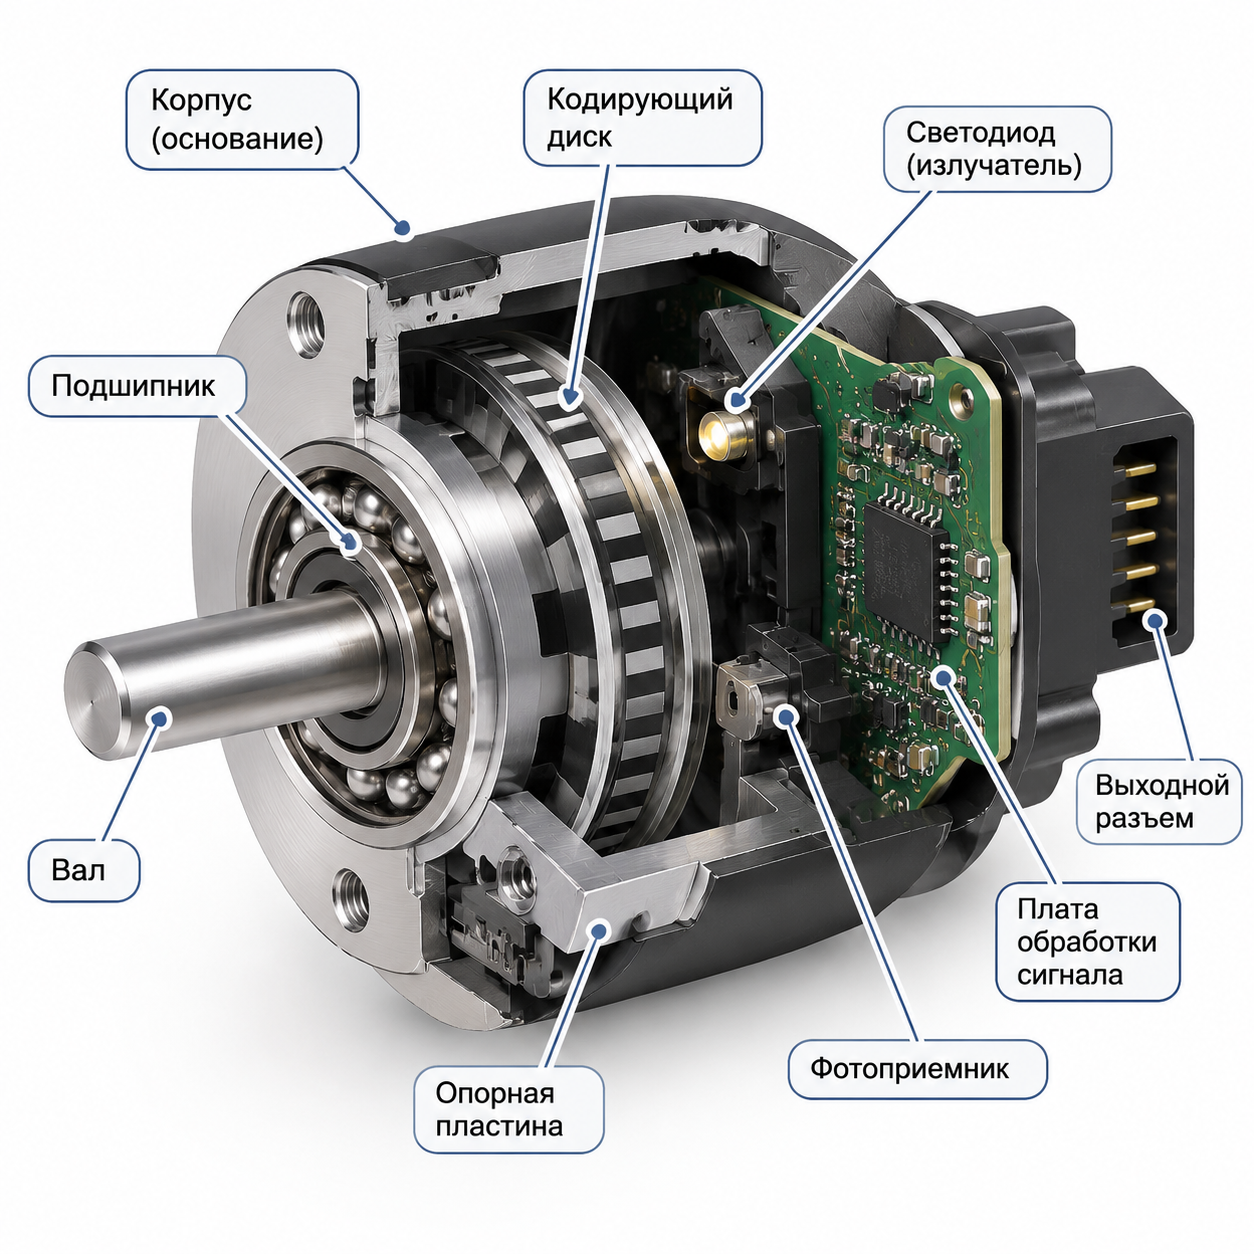
Энкодер — датчик углового или линейного перемещения, который преобразует механическое движение вала в электрические сигналы. По данным технического портала ik555.ru, энкодеры применяются в системах числового программного управления, робототехнике, кранах, упаковочных машинах и приводах подач — везде, где контроллеру нужно знать положение, скорость или направление вращения. Физически датчик состоит из чувствительного элемента (диск с прозрачными и непрозрачными участками для оптических моделей или магнитная шкала для магнитных), считывающей головки и электроники формирования сигнала. Выходной сигнал далее поступает в контроллер, привод или ЧПУ, которые замыкают контур регулирования.
Инкрементальный энкодер
Инкрементальный энкодер считает импульсы от начальной точки: на выходе — квадратурные каналы A и B (уровни TTL ≈ 5 В или HTL ≈ 10–30 В) и опциональный канал нулевой метки Z. Разрешение задаётся числом импульсов на оборот — PPR (например, 1024 имп/об). По данным справочных материалов Italsensor и Eltra, такие датчики в 2–5 раз дешевле абсолютных, просты в обработке сигнала и идеальны для измерения скорости и относительного перемещения. Главный нюанс: после включения питания система не знает своё положение, пока не выполнит процедуру поиска нулевой метки (homing). Дополнительно инкрементальный энкодер чувствителен к пропуску импульсов: загрязнение диска или электромагнитная помеха искажают счёт, и ошибка накапливается до следующего прохода нулевой метки. Если допускается homing — это рациональный и экономичный выбор.
Абсолютный энкодер
Абсолютный энкодер в любой момент выдаёт уникальный цифровой код положения: разрядность кода задаётся в битах, а позиция сохраняется при отключении питания. Интерфейсы — SSI, CANopen, PROFIBUS, RS-485, EtherCAT; многооборотные версии считают до 16 384 оборотов (в 14-битном исполнении), что позволяет контролировать длинные перемещения без счётчиков. По сравнению с инкрементальными они дороже, зато обеспечивают мгновенную позицию без поиска нуля — это критично для роботов, кранов, вертикальных осей и систем с функциональной безопасностью. Абсолютные датчики не накапливают ошибку: каждый код однозначно соответствует углу, и помеха на линии не «сдвигает» координату. В каталоге OUKE представлены, например, абсолютные энкодеры Mitsubishi и линейные энкодеры HEIDENHAIN для высокоточных станков.
Инкрементальный и абсолютный энкодер: ключевые различия
Сводная картина по пяти параметрам. Позиция при включении: у инкрементального требуется homing, у абсолютного доступна сразу. Цена: инкрементальный в 2–5 раз дешевле. Интерфейс: импульсные каналы A/B/Z против промышленных шин (SSI, CANopen, EtherCAT). Накопление ошибки: у инкрементального возможно, у абсолютного исключено. Безопасность: для функций SIL, где положение должно быть достоверно при старте, практически всегда берут абсолютный. Практическое правило, которым пользуемся мы в OUKE: для горизонтальных осей и измерения скорости — инкрементальный; для вертикальных осей, роботов, систем безопасности и многосменной работы без повторной привязки — абсолютный. Отдельный случай — станки с ЧПУ FANUC, где импульсные кодеры серии αi (например, A860-2000-T351) совмещают высокое разрешение с диагностикой по шине.
Энкодеры по принципу считывания: оптические и магнитные
Оптические энкодеры обеспечивают максимальное разрешение (десятки тысяч PPR) и точность, но чувствительны к загрязнениям — требуют герметичного корпуса. Магнитные устойчивы к вибрации, влаге и маслу, дешевле, но дают меньшее разрешение — оптимальны для приводов и тяжёлых условий. Механические (контактные) энкодеры сегодня встречаются редко — в основном в дешёвой бытовой технике. Выбор между оптикой и магнитом — это компромисс точности и живучести: в запылённом цеху металлообработки магнитный датчик проживёт в разы дольше оптического, хотя и не даст рекордного разрешения.
Как выбрать энкодер: пошаговый чек-лист
Шаг 1. Инкрементальный или абсолютный
Начните с вопроса безопасности и технологии: должна ли ось знать положение сразу после подачи питания? Если да — только абсолютный, дальнейшие вопросы не меняют выбор. Если homing допустим — сравните бюджет: разница в цене в 2–5 раз часто решает в пользу инкрементального.
Шаг 2. Разрешение и тип выхода
Определите требуемое разрешение: для скоростных валов хватает 1024–2500 PPR, для позиционных осей — 5000–10000 PPR или абсолютный код 20+ бит. Тип выхода должен соответствовать входу контроллера: TTL/HTL для инкрементальных, SSI/CANopen/EtherCAT для абсолютных. Проверьте максимальную частоту следования импульсов — на высоких оборотах дешёвый датчик может «не успевать»: энкодер на 1024 PPR при 3000 об/мин генерирует 51,2 кГц на канал.
Шаг 3. Условия эксплуатации и механика
Степень защиты (IP65 и выше для запылённых цехов), температурный диапазон, вибрации и удары. Механически важны диаметр вала, тип крепления (фланец, сквозной вал, полый вал с зажимом) и допустимая осевая нагрузка. Для ремонта и замены снимите точное обозначение с корпуса старого датчика — по нему подбирается прямой аналог, и наш сервисный отдел поможет с кросс-подбором между брендами: HEIDENHAIN, Fanuc, Mitsubishi и другими.
Шаг 4. Электрика и кабель
Проверьте напряжение питания датчика (5 В или 10–30 В), длину кабельной трассы и уровень помех. Для инкрементальных сигналов на длинных линиях берите HTL и экранированную витую пару; для абсолютных шин — согласованные оконечные резисторы. Кабель энкодера серводвигателя — чувствительный узел: переломы в подвижных цепях — причина до трети всех отказов.
Подключение энкодера: типовые схемы
Инкрементальный датчик: каналы A и B на быстрые счётные входы контроллера, Z — на прерывание или маркер; общий провод и экран — на землю в одной точке, чтобы избежать контуров. Абсолютный по SSI: линии тактов и данных витой парой, экран на корпус устройства; по CANopen/EtherCAT — стандартная топология шины с терминаторами. Для серводвигателей кабель энкодера чаще всего интегрирован в разъём двигателя — при замене датчика проверяйте распиновку конкретной серии, она не унифицирована между брендами.
Типичные неисправности энкодеров
По опыту диагностики, чаще всего встречаются: обрыв или повреждение кабеля (особенно в подвижных кабель-каналах), загрязнение оптической шкалы, выход из строя подшипников (характерный гул и плавающая ошибка позиционирования), повреждение электроники от всплесков по экранирующей оплётке. Симптомы по косвенным признакам: осциллограф показывает просадки амплитуды на канале A — загрязнение или смещение диска; ошибка растёт только в одном направлении — подсчёт помех; сбой после дождя или мойки — пробой изоляции кабеля. Диагностировать просто: проверка питания, осциллограф на каналах A/B, сравнение с эталонным устройством на испытательном стенде. Ремонт экономически оправдан для дорогих абсолютных датчиков; бюджетные инкрементальные чаще меняют целиком.
Энкодеры в системах ЧПУ: FANUC, HEIDENHAIN, Mitsubishi
Три типовые экосистемы, с которыми сталкиваются сервисные инженеры. FANUC: импульсные кодеры серии αi (категория Fanuc на сайте OUKE) — высокое разрешение, диагностика по последовательной шине, замена без перенастройки приводов при той же модели. HEIDENHAIN: золотой стандарт линейных и угловых измерений для станков (категория Heidenhain) — считывающие головки и шкалы отдельно; при повреждении линейки меняется только она, корпус датчика сохраняется. Mitsubishi: абсолютные энкодеры с батарейным резервом, встраиваемые в серводвигатели — при замене двигателя обязательна перезапись абсолютной позиции в контроллере. Общее правило для всех трёх: перед разборкой сфотографируйте маркировку и распиновку — экономия на этом шаге оборачивается днями подбора.
Типичные ошибки при выборе и эксплуатации энкодеров
Опыт сервисных инженеров показывает, что значительная часть отказов энкодеров связана не с заводским дефектом, а с ошибками, допущенными ещё на этапе подбора или монтажа. Разберём самые распространённые из них.
Неправильный тип выхода. Классическая ситуация: на станке стоял энкодер с выходом HTL (сигнал 10–30 В), а в качестве замены установили модель с TTL (5 В). Формально разрешение и механика совпадают, но при длинной линии сигнала TTL теряет устойчивость из-за падения напряжения и наводок. Результат — пропуски импульсов, «дёрганая» ось и ошибки позиционирования, которые трудно диагностировать, потому что проявляются не постоянно, а при определённых оборотах.
Игнорирование максимальной частоты выхода. У каждого энкодера есть предельная частота, с которой он может переключать выходные уровни. Если механизм разгоняется выше расчётной скорости, контроллер начинает терять импульсы — на высоких оборотах счётчик «отстаёт». Поэтому при подборе всегда нужно считать с запасом: максимальная рабочая частота должна быть хотя бы в 1,5–2 раза ниже предельной для выбранной модели.
Неверный расчёт разрешения. Избыточное разрешение — не всегда благо. Слишком большое число импульсов на оборот перегружает входы контроллера высокой частотой и может вызвать ошибки подсчёта на длинных кабельных трассах. И наоборот, недостаточное разрешение приводит к «ступенчатому» позиционированию. Оптимальное значение выбирают исходя из требуемой точности позиционирования и предельной частоты ввода контроллера.
Нарушение правил прокладки кабеля. Кабель энкодера — экранированная пара, и его нельзя прокладывать в одном лотке с силовыми линиями двигателя. Индуктивные наводки от силового кабеля искажают импульсный сигнал. Экран кабеля следует заземлять с одной стороны — как правило, со стороны контроллера, — чтобы избежать контуров заземления.
Механические перегрузки. Превышение допустимой осевой и радиальной нагрузки на вал, ударные нагрузки при монтаже (удары молотком по фланцу через оправку), работа вне допустимого диапазона температур — всё это сокращает ресурс подшипников и оптоэлектроники. При установке муфты важно обеспечить соосность валов: несоосность даёт постоянную вибрацию, которая постепенно разрушает керамическую дисковую шкалу.
Резюме по разделу: большинство проблем с энкодерами предотвратимы ещё на этапе подбора. Проверьте тип выхода, частотные характеристики, разрешение и условия монтажа до заказа — и служба энкодера будет измеряться годами, а не месяцами.
Часто задаваемые вопросы
Что выбрать для вертикальной оси: инкрементальный или абсолютный энкодер?
Абсолютный. При пропадании питания вертикальная ось под действием гравитации может сместиться, и после включения система с инкрементальным энкодером выполнит неверный homing — со съездом инструмента или повреждением заготовки. Абсолютный датчик знает позицию сразу после подачи питания — это вопрос и безопасности, и сохранения детали.
Можно ли заменить абсолютный энкодер на инкрементальный?
Технически — иногда, если контроллер поддерживает оба типа входов и допускается процедура homing. Но в системах с функциональной безопасностью и на вертикальных осях такая замена недопустима. Перед заменой сверьте требования безопасности станка и документацию производителя оборудования.
Что такое PPR и какое разрешение выбрать?
PPR — pulses per revolution, число импульсов на оборот вала. Для измерения скорости достаточно 1024–2048 PPR; для позиционирования с точностью до сотых долей миллиметра выбирайте от 5000 PPR либо абсолютный энкодер с кодом 20+ бит. Избыточное разрешение бесполезно, если механика и контроллер его не воспринимают — оно лишь нагружает счётчики.
Насколько критична степень защиты IP67 для цеха?
Для сухих чистых цехов достаточно IP54–IP65; IP67 нужен при мойке, масляном тумане и металлической пыли. Магнитные энкодеры прощают меньшую степень защиты, чем оптические — ещё один аргумент в их пользу в тяжёлых условиях.
Заключение
Выбор типа энкодера определяется тремя вопросами: нужна ли позиция сразу после включения, какие условия эксплуатации, какой бюджет. Инкрементальный — для скорости и экономичных задач с допустимым homing; абсолютный — для роботов, вертикальных осей и круглосуточной работы. Оптика даёт максимум точности, магнетика — живучести. Если сомневаетесь в подборе или нужен аналог конкретной модели — обратитесь в OUKE: подберём энкодер по обозначению, проверим совместимость и протестируем устройство на стенде перед отправкой.